 en
 русский
 Français
 日本語
 Latine
 한국어
 বাংলা
 Tiếng Việt
 ไทย
 Hrvatski
 čeština
 dansk
 Nederlands
 Pilipino
 Suomalainen
 Deutsch
 Magyar
 Indonesia
 italiano
 Gaeilge
 Bahasa Melayu
 فارسی
 norsk
 Português
 Polskie
 Română
 Slovák
 svenska
 Türk

ตู้แช่แข็งแบบวอล์กอินที่ตั้งไว้ที่ลบ 18 องศาเซลเซียส ซึ่งอยู่ระหว่างลบ 15 ถึงลบ 20 การหมุนเวียนของคอมเพรสเซอร์และน้ำค้างแข็งที่ปลายด้านหนึ่งของคอยล์เย็น มักจะไม่ขาดแคลนสารทำค...
READ MORE
ตัวควบคุม PID ทำงานอย่างไร? อธิบายสัดส่วน อินทิกรัล และอนุพันธ์
หากห้องเย็นลอยอยู่เหนือจุดที่ตั้งไว้ 2 K จากนั้นอยู่ต่ำกว่า 3 K และวนซ้ำทุกๆ สองสามนาที ตัวควบคุมจะถูกตำหนิก่อนที่เซ็นเซอร์ วาล์ว หรือการจราจรที่ประตูจะเกิดขึ้น ฮาร์ดแวร์ส่วนใหญ่ใช้งานได้ดีและการตั้งค่าลูปกลับไม่ได้ผล
คำตอบสั้นๆ เกี่ยวกับวิธีการทำงานของตัวควบคุม PID: วัดตัวแปรกระบวนการ เปรียบเทียบกับค่าที่ตั้งไว้ และขับเคลื่อนแอคทูเอเตอร์ด้วยการแก้ไขที่สร้างขึ้นจากสามเทอม คำสัดส่วนตอบข้อผิดพลาดที่มีอยู่ในขณะนี้ คำสำคัญตอบข้อผิดพลาดที่สะสมอยู่ตลอดเวลา คำที่เป็นอนุพันธ์จะตอบว่าข้อผิดพลาดมีการเปลี่ยนแปลงเร็วแค่ไหน เมื่อรวมเข้าด้วยกัน พวกมันจะสร้างเอาท์พุตที่เปิดวาล์ว เปลี่ยนความเร็วพัดลม หรือลดความจุของคอมเพรสเซอร์
แนวคิดหลัก: วัดผล เปรียบเทียบ แก้ไข
PID แต่ละลูปมีสี่ส่วน: เซ็นเซอร์รายงานตัวแปรกระบวนการ ตัวควบคุมที่ถือค่าเซ็ตพอยต์และการคำนวณ แอคชูเอเตอร์ที่สามารถเปลี่ยนกระบวนการ และตัวกระบวนการเอง เซ็นเซอร์จะป้อนตัวควบคุม ตัวควบคุมจะเคลื่อนแอคชูเอเตอร์ และแอคทูเอเตอร์จะเปลี่ยนสิ่งที่เซ็นเซอร์อ่าน วงกลมนั้นเป็นวงปิด
ตัวควบคุมจะทำซ้ำการคำนวณหนึ่งครั้งในช่วงเวลาที่กำหนด ซึ่งก็คือเวลาตัวอย่าง โดยจะลบค่าที่วัดได้จากค่าที่ตั้งไว้และเรียกค่าความแตกต่างว่าเกิดข้อผิดพลาด ในแอปพลิเคชันการทำความเย็น ค่าที่วัดได้เหนือค่าที่ตั้งไว้จะให้ข้อผิดพลาดเชิงบวกและการทำความเย็นที่มากขึ้น กำหนดค่าลูปผิดวิธีและจะกลายเป็นการแสดงย้อนกลับเมื่อควรแสดงโดยตรง มันจะวิ่งหนีแทนที่จะตกลงไป และไม่มีการปรับแต่งใดๆ ที่จะแก้ไขได้
เอาต์พุตตรงกับสิ่งที่แอคชูเอเตอร์คาดหวัง: 0 ถึง 10 V สำหรับมอดูเลตวาล์ว, 4 ถึง 20 mA สำหรับตัวกำหนดตำแหน่ง, หน้าสัมผัสรีเลย์สำหรับคอมเพรสเซอร์ หรือการมอดูเลตความกว้างพัลส์สำหรับฮีตเตอร์ เอาต์พุตรีเลย์จะเปลี่ยนการคำนวณ PID ให้เป็นการตัดสินใจตามเกณฑ์ ดังนั้นความละเอียดของลูปจึงขึ้นอยู่กับความถี่ที่ผู้ติดต่อได้รับอนุญาตให้สลับ
เงื่อนไขทั้งสามข้อนี้ทำอะไรได้จริง
แต่ละเทอมมีงาน และแต่ละเทอมสามารถปิดได้โดยการตั้งค่าเกนให้เป็นศูนย์ ลูปการทำงานจำนวนมากทำงานเป็นตัวควบคุม PI เนื่องจากการกระทำที่เป็นอนุพันธ์จะเพิ่มกระบวนการอุณหภูมิที่ช้าเพียงเล็กน้อย
ระยะเวลาตามสัดส่วน
คำตามสัดส่วนจะคูณค่าคลาดเคลื่อนปัจจุบันด้วยค่าเกน ด้วยอัตราขยาย 2 และข้อผิดพลาด 3 K เอาต์พุตจะเคลื่อนที่ 6 หน่วย อัตราขยายที่มากขึ้นหมายถึงการแก้ไขที่เร็วขึ้น แต่เมื่อผ่านจุดหนึ่งไปแล้ว ลูปจะสั่น เนื่องจากตัวควบคุมตอบสนองต่อการวัดที่กระบวนการยังตอบไม่เสร็จ ตัวควบคุมแบบสัดส่วนเท่านั้นไม่ค่อยจะลงสู่จุดที่ตั้งไว้เป๊ะๆ โดยจะตัดสินว่าข้อผิดพลาดที่เหลืออยู่นั้นใหญ่พอที่จะรักษาเอาต์พุตที่กระบวนการต้องการได้อย่างไร และส่วนที่เหลือจะเป็นออฟเซ็ตในสถานะคงตัว
ระยะอินทิกรัล
คำสำคัญจะสะสมข้อผิดพลาดเมื่อเวลาผ่านไปและเพิ่มการแก้ไขต่อไปในขณะที่ข้อผิดพลาดยังคงมีอยู่ โดยปกติจะแสดงเป็นจำนวนครั้งต่อนาทีหรือวินาทีต่อการทำซ้ำ โดยจะลบออฟเซ็ตออก ซึ่งเป็นเหตุผลว่าทำไมลูป PI จึงสามารถรักษาอุณหภูมิน้ำเย็นได้ตรงจุดที่คุณต้องการ ราคาล่าช้า: การดำเนินการแบบรวมขึ้นอยู่กับประวัติ ดังนั้นจึงจะผลักดันต่อไปหลังจากข้อผิดพลาดหายไป และทำให้เกิดการแกว่งที่ช้าซึ่งใช้เวลานานกว่าการแกว่งตามสัดส่วนมาก มันยังลมขึ้น หากวาล์วเปิดจนสุดแล้ว คำนี้จะสะสมการแก้ไขที่ไม่สามารถส่งมอบได้ต่อไป และการวนซ้ำจะเกินขนาดอย่างเลวร้ายเมื่อข้อผิดพลาดกลับคืนในที่สุด
เงื่อนไขอนุพันธ์
คำที่เป็นอนุพันธ์ตอบสนองต่ออัตราการเปลี่ยนแปลงของข้อผิดพลาดและต่อต้านการเคลื่อนไหว ซึ่งทำให้ลูปลดลงและช่วยให้ได้รับสัดส่วนที่สูงกว่า นอกจากนี้ยังขยายสัญญาณรบกวนของเซ็นเซอร์ด้วย เนื่องจากการอ่านค่าที่มีสัญญาณรบกวนเล็กน้อยในช่วงเวลาตัวอย่างสั้นๆ ดูเหมือนจะมีการเปลี่ยนแปลงในอัตรามหาศาล ในทางปฏิบัติ การดำเนินการอนุพันธ์จะถูกกรอง คำนวณจากการวัดมากกว่าข้อผิดพลาด หรือปล่อยทิ้งไว้ที่ศูนย์
| ระยะเวลา | ตอบสนองต่อ | ประโยชน์หลัก | หากตั้งไว้สูงเกินไป |
|---|---|---|---|
| สัดส่วน | ข้อผิดพลาดในปัจจุบัน | การแก้ไขที่รวดเร็วและการตอบสนองเบื้องต้นที่รัดกุม | การสั่นอย่างรวดเร็ว, การล่าวาล์ว |
| บูรณาการ | ข้อผิดพลาดสะสม | ลบออฟเซ็ตสถานะคงตัว | การสั่นช้า เกินหลังจากความอิ่มตัว |
| อนุพันธ์ | อัตราการเปลี่ยนแปลงข้อผิดพลาด | การทำให้หมาด ๆ ช่วยให้ได้รับสัดส่วนที่สูงขึ้น | เสียงที่ขยายมากขึ้น การเคลื่อนไหวของแอคชูเอเตอร์กระตุก |
ตัวอย่างการทำความเย็น: การควบคุมความร้อนยวดยิ่ง
นำวาล์วขยายตัวแบบอิเล็กทรอนิกส์ไปใช้กับเครื่องทำความเย็น ตัวแปรควบคุมคือความร้อนยวดยิ่งที่ทางออกของคอยล์เย็น ค่าที่ตั้งไว้อาจเป็น 5 K และแอคทูเอเตอร์คือมอเตอร์วาล์วหรือโซลินอยด์ตามสัดส่วน เมื่อความร้อนยวดยิ่งสูงเกินค่าที่ตั้งไว้ วาล์วจะเปิดขึ้นเพื่อรับสารทำความเย็นมากขึ้น คำตามสัดส่วนจะเปิดตามสัดส่วนของข้อผิดพลาด คำสำคัญจะคอยดันเปิดจนกว่าความร้อนยวดยิ่งจะคงที่ และคำอนุพันธ์ที่ใช้ จะทำให้การเปิดช้าลงเมื่อความร้อนยิ่งยวดเริ่มลดลง ดังนั้นวาล์วจะไม่พุ่งเกินเข้าไปในของเหลวที่ไหลย้อน
โครงสร้างเดียวกันนี้ปรากฏทั่วโรงงานทำความเย็น แรงดันการควบแน่นมักถูกควบคุมโดยการปรับความเร็วพัดลมคอนเดนเซอร์ ซึ่งทำให้แรงดันควบแน่น ความสามารถของคอมเพรสเซอร์สามารถตัดออกได้โดยใช้ลูปที่แปลงข้อผิดพลาดของแรงดันในการดูดเป็นคำสั่งอินเวอร์เตอร์ ลูปอุณหภูมิห้องและผลิตภัณฑ์มีเวลาตายนาน และมักจะทำงานโดยไม่มีการดำเนินการอนุพันธ์
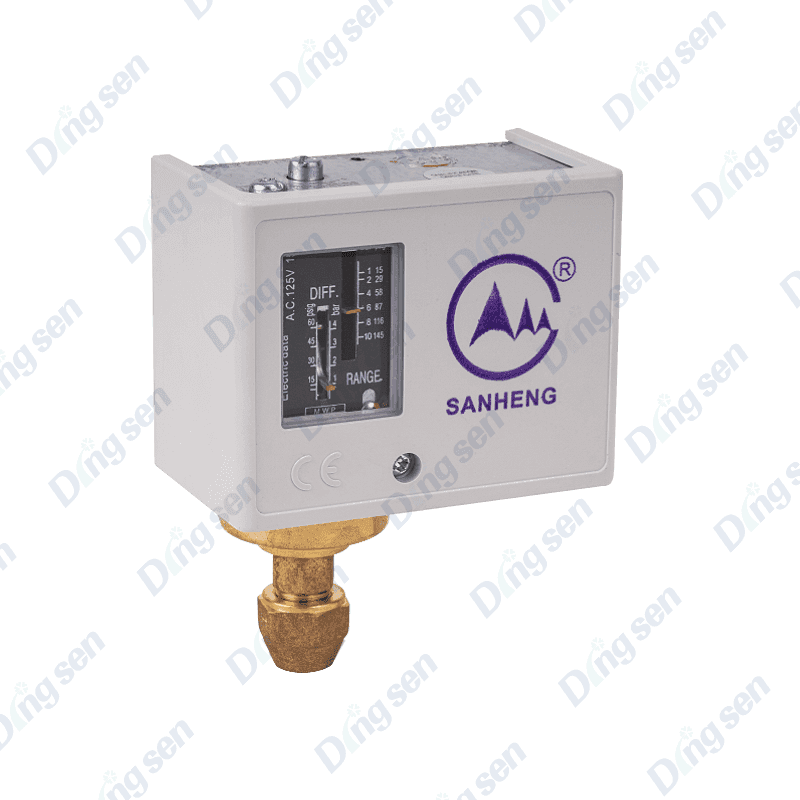 ตัวควบคุมความดันทำความเย็นพร้อมจอแสดงผลตัวชี้แบบกลไก ให้การตรวจสอบแรงดันสูงและต่ำด้วยการรีเซ็ตอัตโนมัติ ช่วยปกป้องคอมเพรสเซอร์ พัดลม และวาล์วระบายน้ำในระบบทำความเย็น ดูผลิตภัณฑ์ →
การปรับแต่งโดยไม่ต้องคาดเดา
เงื่อนไขมีการโต้ตอบกัน ดังนั้นการปรับจึงเป็นไปตามลำดับคงที่:
- ใส่ลูปในแบบแมนนวลและยืนยันว่าแอคชูเอเตอร์เคลื่อนที่เต็มช่วงโดยไม่ติดขัด
- ตั้งค่าอินทิกรัลและอนุพันธ์ให้เป็นศูนย์ จากนั้นเพิ่มเกนตามสัดส่วนจนกระทั่งการวัดแสดงการแกว่งเล็กน้อยต่อเนื่องกัน
- ลดอัตราขยายตามสัดส่วนลงเหลือประมาณครึ่งหนึ่งของค่านั้น
- เพิ่มการดำเนินการแบบอินทิกรัลอย่างช้าๆ จนกว่าออฟเซ็ตจะหายไปภายในเวลาที่ยอมรับได้
- เพิ่มอนุพันธ์เฉพาะในกรณีที่ยังคงมีการโอเวอร์ชูตและสัญญาณสะอาด
เวลาตายเป็นตัวกำหนดว่าจะสามารถผลักดันวงวนได้หนักแค่ไหน หากกระบวนการต้องใช้เวลา 60 วินาทีเพื่อตอบสนองต่อการเคลื่อนไหวของวาล์วและค่าคงที่ของเวลาคือ 300 วินาที อัตราส่วน 0.2 กฎคลาสสิก เช่น Ziegler-Nichols หรือการปรับแต่งแลมบ์ดาจะให้ผลกำไรที่สามารถทำได้ หากเวลาตายเทียบได้กับเวลาคงที่ เช่น เซ็นเซอร์ที่ติดตั้งอยู่ด้านล่างสุดของวาล์ว ไม่มีอะไรจะทำให้ลูปเร็วขึ้น และวิธีแก้ปัญหาที่แท้จริงคือการขยับเซ็นเซอร์หรือเพิ่มฟีดไปข้างหน้า
| อาการ | สาเหตุปกติ | การปรับครั้งแรก |
|---|---|---|
| การสั่นที่รวดเร็วและต่อเนื่อง | สัดส่วน gain too high | ลดกำไรตามสัดส่วน |
| การสั่นช้าๆ ในช่วงนาที | บูรณาการ action too strong | เพิ่มวินาทีต่อการทำซ้ำ |
| ออฟเซ็ตที่ไม่เคยปิด | บูรณาการ disabled or output limited | เปิดใช้งานการทำงานแบบรวม ตรวจสอบแคลมป์เอาท์พุต |
| การเคลื่อนไหวของวาล์วกระตุก | อนุพันธ์ on a noisy signal | กรองอินพุตหรือตั้งค่าอนุพันธ์ให้เป็นศูนย์ |
ปัญหาเชิงปฏิบัติบนพื้นโรงงาน
ปัญหาการว่าจ้างส่วนใหญ่แบ่งออกเป็นไม่กี่ประเภท:
- การสิ้นสุดที่สมบูรณ์ เอาต์พุตจะอิ่มตัวกับขีดจำกัดในขณะที่ยังมีข้อผิดพลาดอยู่ และลูปจะเกินขีดจำกัดเมื่อข้อผิดพลาดย้อนกลับ ตรรกะป้องกันการไขลานและการหนีบเอาต์พุตช่วยแก้ปัญหาได้
- เสียงเซ็นเซอร์ ตัวกรองที่มีค่าคงที่เวลาใกล้เคียงกับเวลาตัวอย่างสามารถเกือบสองเท่าของ dead time ของลูปได้ กรองอินพุต ไม่ใช่เอาต์พุต
- แอคชูเอเตอร์เดดแบนด์ วาล์วที่ต้องการการเปลี่ยนแปลงเอาท์พุต 3 เปอร์เซ็นต์ก่อนที่จะเคลื่อนที่จะกำหนดขีดจำกัดอย่างหนักเกี่ยวกับความแน่นของลูป
- เวลาตัวอย่าง การสแกนแบบวนซ้ำหนึ่งครั้งต่อนาทีไม่สามารถควบคุมกระบวนการที่มีค่าคงที่เวลา 30 วินาทีได้
- ความไม่เชิงเส้น วาล์วที่นุ่มนวลใกล้กับระยะเคลื่อนที่ปานกลางและกะทันหันใกล้กับเบาะนั่งอาจต้องมีการกำหนดตารางเวลาเพิ่มขึ้นหรือเอาท์พุตที่เป็นลักษณะเฉพาะ
โดยที่ PID ตรงกับการทำความเย็นและฮาร์ดแวร์ A/C
เอาต์พุต PID จะมีความสำคัญก็ต่อเมื่อแอคชูเอเตอร์สามารถใช้งานได้ โซลินอยด์วาล์วแบบสัดส่วน วาล์วขยายตัวแบบอิเล็กทรอนิกส์ ไดรฟ์ความถี่แปรผันบนพัดลมคอนเดนเซอร์ และวาล์วสามทางควบคุมการไหล ล้วนรับสัญญาณและมอดูเลตอย่างต่อเนื่อง อุปกรณ์เปิดและปิด เช่น โซลินอยด์วาล์วมาตรฐาน วาล์วขยายความร้อนแบบกระเปาะ และสวิตช์แรงดันเชิงกลเป็นอุปกรณ์เกณฑ์ ดังนั้นตัวควบคุม PID ที่ขับเคลื่อนอุปกรณ์เหล่านี้จึงสร้างรอบการทำงานอย่างแท้จริง
ความแตกต่างดังกล่าวจะเปลี่ยนวิธีการตัดสินส่วนประกอบต่างๆ วาล์วที่ติดตามสัญญาณมอดูเลตเป็นเวลาหลายปีจะสึกหรอแตกต่างจากวาล์วที่เปลี่ยนสองสามครั้งต่อชั่วโมง ซึ่งเป็นเหตุผลว่าทำไม การทำงานระยะยาวของโซลินอยด์วาล์วแบบมอดูเลต สมควรได้รับความสนใจก่อนที่จะเริ่มการวนซ้ำ
ซัพพลายเออร์ เช่น Dingsen ผลิตชิ้นส่วนเครื่องทำความเย็นและเครื่องปรับอากาศรถยนต์ตั้งแต่ปี 2551 สร้างตัวควบคุมความดัน วาล์ว และข้อต่อทองแดงที่อยู่ตรงปลายรับสัญญาณเหล่านั้น
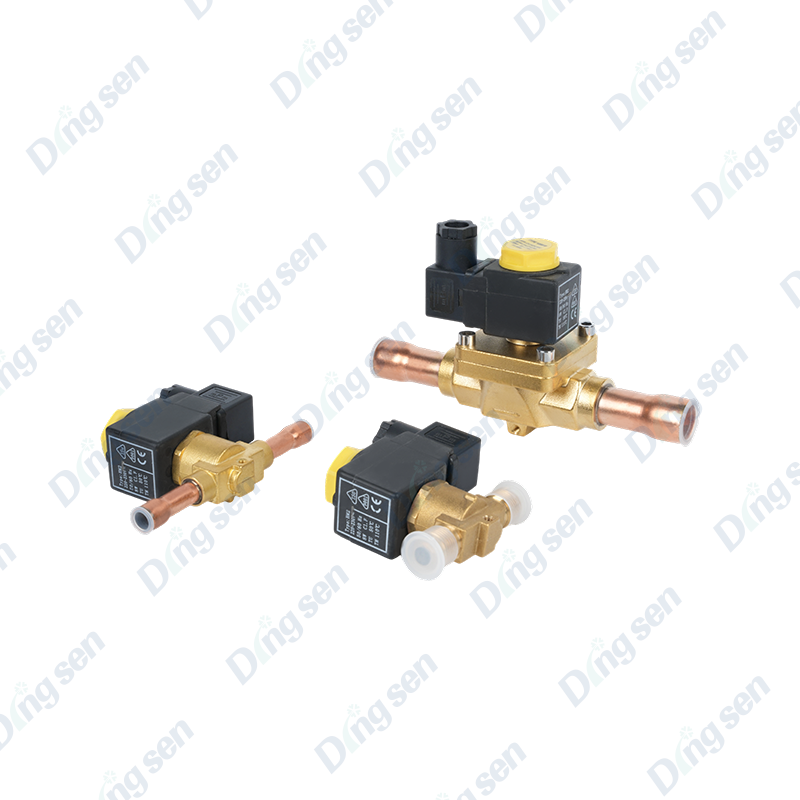 โซลินอยด์วาล์ว EVR สำหรับการทำความเย็นและการปรับอากาศ ควบคุมการไหลของสารทำความเย็นในท่อของเหลว การดูด และก๊าซร้อน พร้อมตัวเลือกที่ออกฤทธิ์โดยตรงและดำเนินการนำร่องสำหรับระบบทำความเย็น ดูผลิตภัณฑ์ →
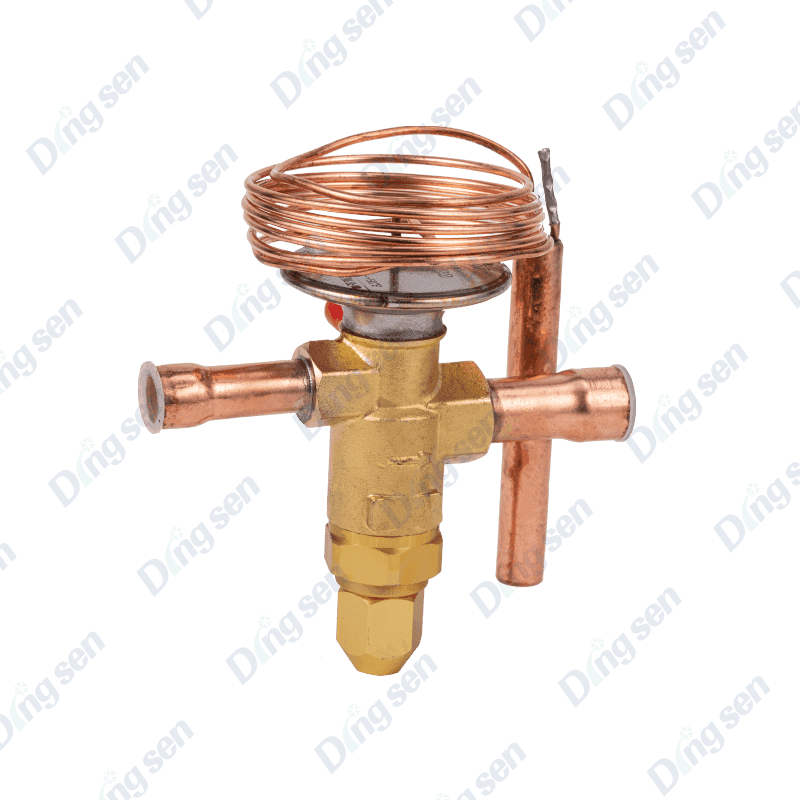 วาล์วขยายตัวทางความร้อนพร้อมระบบควบคุมความร้อนยวดยิ่งแบบปรับได้ ควบคุมการไหลของสารทำความเย็นเพื่อรักษาความร้อนยวดยิ่ง โดยมีตัวเครื่องประเภท H และการปรับความร้อนยวดยิ่งคงที่ 0–8°C สำหรับระบบทำความเย็น ดูผลิตภัณฑ์ →
การระบุตัวควบคุม: สิ่งที่ต้องตรวจสอบ
- ประเภทและช่วงอินพุตที่ตรงกับเซนเซอร์จริง: NTC, PT100, 4 ถึง 20 mA หรือ 0 ถึง 10 V
- ประเภทเอาต์พุตและความละเอียด: รีเลย์, โซลิดสเตตรีเลย์ไดรฟ์, กระแส, แรงดันไฟฟ้า หรือ PWM
- อัตราตัวอย่าง เร็วเพียงพอสำหรับกระบวนการ แต่ไม่เร็วจนสัญญาณรบกวนครอบงำการคำนวณ
- ปรับแต่งอัตโนมัติ ป้องกันการหมุน และถ่ายโอนข้อมูลระหว่างโหมดแมนนวลและอัตโนมัติ
- ขีดจำกัดเอาต์พุตและสัญญาณเตือน รวมถึงแคลมป์สูงและต่ำสำหรับเงื่อนไขอินทิกรัล
- สภาพแวดล้อม: การติดตั้งบนแผงหรือราง DIN, ระดับ IP, อุณหภูมิแวดล้อม, การสั่นสะเทือน และความทนทานต่อแรงดันไฟฟ้าของแหล่งจ่ายไฟ
ตัวควบคุม PID คือการแก้ไขสามรายการรวมกันและทำซ้ำในนาฬิกา: หนึ่งรายการเทียบกับข้อผิดพลาดปัจจุบัน หนึ่งรายการเทียบกับข้อผิดพลาดสะสม และอีกรายการหนึ่งเทียบกับความเร็วของการเปลี่ยนแปลง ฟิสิกส์ของกระบวนการกำหนดเพดานของประสิทธิภาพ และการตั้งค่าจะตัดสินว่าลูปเข้าใกล้มันแค่ไหน หาทิศทางของแอคชูเอเตอร์ให้ถูกต้อง วัดเวลาตายอย่างตรงไปตรงมา และรักษาค่าเกนให้พอประมาณ การรวมกันดังกล่าวช่วยแก้ปัญหาการวนซ้ำได้มากกว่าเซสชันการปรับแต่งเชิงรุกใดๆ
โพสต์ก่อนหน้า
โซลินอยด์วาล์วทำงานอย่างไร? อธิบายคอยล์ ลูกสูบ ออริฟิซ และการแก้ไขปัญหา
โพสต์ถัดไป
ทรานสดิวเซอร์ความดันอุณหภูมิสูง: การเลือก การใช้งาน และความน่าเชื่อถือ
ล่าสุด ข่าว
-
-
ถาดคอนเดนเสทอันหนึ่งที่ล้นเข้าไปในช่องว่างบนเพดานมักจะมีราคาสูงกว่าสวิตช์ที่ไม่สามารถรายงานได้ นั่นคือกรณีการใช้งานจริงของสวิตช์ลูกลอยปรับระดับ: อุปกรณ์กลไกที่ปิดหรือเปิดหน้า...
READ MORE -
ห้องนอน 2 ห้องตั้งอยู่บนชั้นเดียวกัน ใช้เทอร์โมสตัทร่วมกันหนึ่งเครื่อง และหนึ่งในนั้นจะมีอุณหภูมิอุ่นขึ้น 4-6 องศาตลอดฤดูร้อน คอนเดนเซอร์สะอาด ตัวกรองใหม่ และโถงทางเดินยังคงค...
READ MORE -
เจ้าหน้าที่โรงงานโทรมาเพราะโซนหนึ่งเป่าลมเย็นในตอนเช้าโดยที่หม้อต้มทำงานเป็นเวลาสองชั่วโมง คอยล์สะอาด ปั๊มกำลังทำงาน และการป้อนวาล์วสามทางที่คอยล์ไม่ขยับตั้งแต่ติดตั้ง ส่วนปร...
READ MORE
ติดต่อเรา
ให้อยู่ในการติดต่อ
เราดีใจมากที่คุณมาที่ DingSen เพื่อซื้อหรือปรับแต่ง และเรา
มั่นใจที่จะมอบผลิตภัณฑ์และบริการคุณภาพสูงให้กับคุณ
ติดต่อเรา
-

เลขที่ 109 ถนน Jiefang เมือง Diankou เมือง Zhuji Shaoxing จังหวัดเจ้อเจียง
-

+86-13867581196
-

ลิขสิทธิ์ © shaoxing DingSen Refrigeration Technology Co Ltd. สงวนลิขสิทธิ์
ผู้ผลิตชิ้นส่วนเครื่องทำความเย็น OEM โรงงานผลิตชิ้นส่วน AC สำหรับยานยนต์ตามสั่ง